- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик
Zerk egiten du Robot-txakur bat industria-eragiketa konplexuetarako egokia?
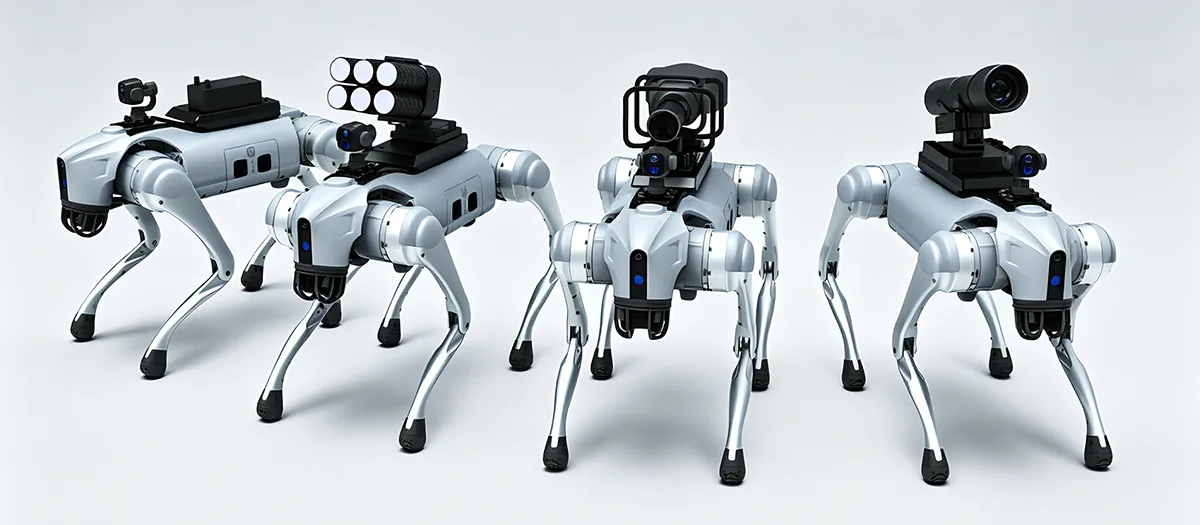
A Txakur RobotaGurpildun robot mugikor konbentzionalen mugetatik haratago mugitzeko diseinatuta dago industria-zereginak eskailerak, maldak, lur irregularrak, pasabide estuak, hondakinak, tunelak edo beste lur zailak dituztenean. Bere balioa mugikortasun laupedoaren, nabigazio autonomoaren, ingurumenaren pertzepzioaren, ataza espezifikoen sentsazioa, ekipamendu modularra eta etengabeko funtzionamenduaren konbinaziotik dator. Erabiltzaile industrialentzat, ordea, mugikortasuna bakarrik ez da nahikoa. Plataforma praktiko batek mugimendu egonkorra, datu-bilketa, ekipoen integrazioa, bateriaren kudeaketa, mantentzea eta funtzionamendua ere lagundu behar ditu zehaztutako ingurune-baldintzetan. Horrek plataformaren arkitektura eta aplikazioen plangintza funtsezkoak bihurtzen ditu ikuskapenean, azpiegituren monitorizazioan, fabrikazio adimendunean, larrialdietarako laguntzan eta beste funtzionamendu-eszenatoki profesionaletan hedatzeko arrakasta lortzeko.
Aurkibidea
Egin klik atal batean dagokion eztabaida teknikora zuzenean joateko.
- 1. Zerk definitzen du robot laukoidu industrial bat?
- 2. Zerk egiten du Legged Mugikortasuna erabilgarria lur zailetan?
- 3. Zer funtzio autonomoek hobetzen dute industria-funtzionamendua?
- 4. Zer eginkizun du sentsore anitzeko pertzepzioak?
- 5. Zein ikuskapen-zeregin onartzen ditu plataforma laukoitzak?
- 6. Zer gehitu diezaioke ekipo modularrak plataformari?
- 7. Zein Baldintzatarako diseinatu behar da plataforma?
- 8. Nola murriztu dezakete lauko robotek lan eremu zailekiko esposizioa?
- 9. Nola integratu behar dira ekipoak eta sentsoreak?
- 10. Zer ebaluatu behar dute erosleek plataforma bat aukeratu aurretik?
- 11. Nolakoa da Hedapen Prozesu Egituratua?
- 12. Zein da robotika laukoidu industrialaren etorkizuneko norabidea?
- 13. Maiz egiten diren galderak
Zerk definitzen du robot laukoidu industrial bat?
Robot laukoidu industriala gurpil edo arrastoen inguruan hanken mugimenduaren inguruan eraikitako plataforma robotiko mugikorra da. Bere lau hankako egiturari esker, altuera eta lur irregularreko aldaketak negoziatzeko aukera ematen du sentsoreak, komunikazio-ekipoak, informatika-hardwarea eta aplikazio espezifikoko beste ekipamendu batzuk eramaten dituen bitartean.
Ezaugarri definitzailea ez da lau hanken itxura besterik ez. Plataforma laupedo baten balioa lokomozioaren, pertzepzioaren, kontrolaren, boterearen, egituraren eta zereginen ekipoen arteko koordinaziotik dator. Robotak bere ingurua ulertu behar du, bere mugimendua egokitu, oreka mantendu eta zehaztutako funtzionamendu errutina egin behar du.
Sistemara zuzendutako diseinu honek laukoidun plataformak urrutiko kontrolatutako makina sinpleetatik bereizten ditu. Plataforma profesional batek ibilbideen plangintza autonomoa, oztopoak saihestea, datu-bilketa, ekipamenduen monitorizazioa eta errepika daitezkeen patruila errutinak onartzen ditu. Funtzio horiei esker, robotak lan-fluxu operatibo zabalago batean parte har dezake, kamera mugikor gisa soilik jardun beharrean.
Hankadun Mugikortasuna Lau hankako mugimenduak plataformari eskailerak, maldak, hutsuneak, zoru irregularrak, lur solteak eta beste lur-aldaketa batzuk negoziatzeko aukera ematen du.
Nabigazio Adimenduna Pertzepzioak, bideak planifikatzeak, kokatzeak eta oztopoak saihesteak mugimendu autonomoagoa lagun dezakete ingurune konplexuetan zehar.
Plataforma zabalgarria Sentsore eta ekipamendu modularrek oinarri robotiko bera ikuskapen, monitorizazio eta industria zeregin desberdinetara egokitu dezakete.
Zergatik laupeko mugikortasunak automatizazioa industriala aldatzen du
Gurpildun robot tradizionalak hobeak dira aurreikus daitezkeen gainazaletan. Haien eraginkortasuna gutxitu egin daiteke eskailerak, lubakiak, material solteak, atalase altxatuak edo lur irregularrak ibilbidea eteten dutenean. Azaldun sistemek gainazal zailak maneiatu ditzakete, baina mugak ere badituzte espazio estuetan eta inguruneak kota-aldaketa maiz egiten duenean.
Hanken mugimenduak modu ezberdinean planteatzen du arazoa. Hanka bakoitza banan-banan kontrolatu daiteke, robotari bere oinak lurraren arabera jartzeko aukera emanez. Horrek aukera gehiago eskaintzen ditu oreka mantentzeko ingurune irregularretatik mugitzen den bitartean.
Aplikazio industrialetarako, abantaila praktikoa sarbidea da. Lur mota gehiagotan zehar mugi daitekeen robot batek ikuskapen puntuetara, ekipamendu-guneetara, tuneletara, tailerra eta ohiko plataforma mugikor batek azpiegitura osagarriak behar dituen beste tokietara irits daiteke.
- Lau hankako mugimenduak altuera aldakorra eta lur irregularra onartzen ditu.
- Nabigazio autonomoak eskuzko gidaritza jarraituaren beharra murrizten du.
- Sentsoreek ingurumenari buruzko informazioa ematen dute mugimendu eta ikuskapen lanetarako.
- Interfaze modularrek aplikazio desberdinetarako ekipamendu desberdinak instalatzeko aukera ematen dute.
- Datu-bilketa digitalak eremuko eragiketak geroko analisiekin lotu ditzake.
Oinarrizko printzipioaLaupido industrial bat sistema eragile mugikor oso gisa ebaluatu behar da. Mugikortasuna garrantzitsua da, baina pertzepzioak, kontrolak, ekipoen integrazioa, potentzia eta datu-funtzioek zehazten dute mugikortasun hori zein erabilgarria den.
Zerk egiten du Legged Mugikortasuna erabilgarria lur zailetan?
Lur zailak robotikaren aplikazio eremu argienetako bat da. Industri guneek eskailerak, arrapalak, lubakiak, pasabide estuak, hondakinak, lohi-guneak, zoru irregularrak eta gainazaleko altueraren aldaketak izan ditzakete. Solairu lauetarako soilik diseinatutako plataforma batek azpiegitura gehigarriak behar izatea edo gune batzuetara iritsi ezin izatea.
Robot laupedo batek oinak banan-banan jarri eta altxa ditzake, eta horri esker, lurra aldatzen den heinean gorputz-jarrera egokitzeko. Honek aldapetan, urratsetan, hutsuneetan eta gainazal irregularretan mugimenduak onartzen ditu, plataformaren eta lurzoruaren arteko harreman egonkorragoa mantenduz.
Eskailerak eta altuera aldaketak
Eskailerak gurpildun plataformei aurre egin diezaiekeen lur-adibide sinple bat dira. Gurpil bakoitzak gainazalarekin kontaktu egokia mantendu behar du, robotak, berriz, behin eta berriz aldaketa bertikalak gainditu behar ditu. Hankadun plataforma batek banakako hankak altxa ditzake eta bere jarrera egokitu dezake urratsen artean mugitzeko.
Ahalmen zehatza robotaren diseinuaren, urratsen geometriaren, kontrol-sistemaren eta ingurumen-baldintzen araberakoa da oraindik. Ingeniaritza puntu garrantzitsua da hanketako egiturak gurpilek ez dituzten mugimendu aukera osagarriak eskaintzen dituela.
Maldak eta gainazal irregularrak
Ingurune industrialak sarritan hormigoia malda, hartxintxarra, lur soltea, lur lokaztua, drainatze-kanalak edo trantsizio-azalak dira. Plataforma laupedo batek bere hanken posizioa eta gorputzaren jarrera molda ditzake lurra aldatzen den heinean.
Funtzionamendu egonkorra diseinu mekanikoa, pertzepzioa, ibilaldiaren kontrola, trakzioa eta oreka algoritmoen konbinazioaren araberakoa da. Hankek mugimendu fisikoaren gaitasuna ematen dute, eta kontrol sistemak gaitasun hori nola erabiltzen den zehazten du.
Espazio estuak eta nahasiak
Industri tunelek, lantegiek, hodi-korridoreek eta mantentze-guneek erabilgarri dagoen ibilbidea mugatzen duten oztopoak izan ditzakete. Plataforma laukoidun trinko batek espazio horietako batzuetan zehar nabiga dezake etengabe gidatzeko gainazal laua behar izan gabe.
| Lurraren Baldintza | Plataforma mugikor konbentzionalen erronka | Diseinu laukorreko abantaila |
|---|---|---|
| Urratsak | Aldaketa bertikalek gurpilen kontaktua eten dezakete eta aurrera egiteko mugimendua | Banakako hankak altuera ezberdinetan altxatu eta kokatu daitezke |
| Aldapa gogorrak | Trakzio murriztuak eta gorputzaren doikuntza mugatuak mugimenduan eragina izan dezake | Mugimenduan zehar hanken posizioa eta gorputzaren jarrera egokitu daitezke |
| Hondakinak | Ukipen irregularrek gurpilen mugimendua ezegonkorra izan dezakete | Banakako oinak jartzeak aukera gehiago eskaintzen ditu oztopoak negoziatzeko |
| Lur lohitsua | Gurpilen edo pistaren trakzioa alda daiteke gainazal bigunetan | Hankak jartzea kontaktu-baldintzetara molda daiteke |
| Hutsuneak eta Sakanak | Gurpildun sistemek zubiak edo saihesbideak behar dituzte | Hankadun mugimenduak hautatutako lur-ezaugarrien inguruan edo gainean nabiga dezake |
Orekak mugimenduak bezainbeste du garrantzia
Lur zailetan mugitu ahal izatea ez da nahikoa. Plataformak oreka mantendu behar du sentsoreak eta ekipoak eramaten dituen bitartean. Lurraren altueraren bat-bateko aldaketek robotaren grabitate-zentroan eta karga banaketan eragina izan dezakete.
Kontrol-sistemek, beraz, martxa, jarrera, sentsoreen feedbacka eta mugimendu-abiadura koordinatu behar dituzte. Astinduaren aurkako eta iraultzearen aurkako funtzioek funtzionamendu egonkorra mantentzen lagun dezakete definitutako funtzionamendu-esparruan.
Hau bereziki garrantzitsua da robotak kamerak edo neurtzeko ekipoak daramatzanean. Gehiegizko mugimenduak bildutako datuen kalitatea murriztu dezake, nahiz eta robota bera tente egon.
Zer funtzio autonomoek hobetzen dute industria-funtzionamendua?
Robotika industriala erabilgarriagoa bihurtzen da plataformak zeregin errepikagarriak egin ditzakeenean eskuzko gidaritza etengabea behar izan gabe. Funtzio autonomoek operadorearen lan-karga murriztu dezakete mugimendua eta datu-bilketa egituratuago egiten duten bitartean.
Laupedodun plataforma modernoek ingurumenaren pertzepzioa, kokatzea, ibilbideen plangintza, oztopoak saihestea, zereginen exekuzioa eta datuen grabaketa konbina ditzakete. Autonomia-maila robotaren arkitekturaren, sentsoreen, softwarearen, komunikazio-baldintzen eta funtzionamendu-ingurunearen araberakoa da.
Ingurumenaren pertzepzioa
Robot mugikor batek modu autonomoan nabigatu aurretik, inguruko inguruneari buruzko informazioa behar du. Sentsoreek oztopoak, lur-aldaketak, ibilbide irekiak eta beste ezaugarri garrantzitsu batzuk identifikatu ditzakete.
Gero, pertzepzio-datuak erabiltzen ditu nabigazio-sistemak robotak nola mugitu behar duen zehazteko. Aldatzen den ingurune batean, baliteke prozesu hau etengabe exekutatu behar izatea, mapa finko batean soilik oinarrituta egon beharrean.
Bideen plangintza eta oztopoak saihestea
Ibilbideen planifikazioak robotak zehaztutako puntuen artean nola bidaiatu dezakeen zehazten du. Oztopoak saihesteak egokitzen laguntzen du objektu batek aurreikusitako ibilbidea blokeatzen duenean edo ingurumen-baldintzak aldatzen direnean.
Industri ikuskapenerako, ekipoen inguruan, instalazioen bidez edo izendatutako ikuskapen puntuen artean ibilbide errepikagarriak onartzen ditu. Eragileek ikuskapenaren emaitzetan arreta handiagoa izan dezakete mugimendu guztiak eskuz kontrolatu beharrean.
Zereginen programazioa eta datu bilketa
Ikuskapen errutina autonomo batek mugimendua eta sentsazioa konbina ditzake. Robotak zehaztutako kokapenetara bidaiatu dezake, irudiak edo sentsoreen irakurketak bildu, emaitzak grabatu eta hurrengo kokapenera jarrai dezake.
Honek lan-fluxu digital bat sortzen du, non robotaren mugimendua eta bildutako informazioa konektatzen diren. Bideo korronte bat soilik ekoitzi beharrean, sistemak ikuskapen-emaitzen erregistro egituratu bat eraiki dezake.
Hauteman
Sentsoreek lur, oztopo, ekipo eta inguruko baldintzei buruzko informazioa biltzen dute.
Plana
Nabigazio-sistemak ibilbide egoki bat zehazten du eskuragarri dagoen espazioaren eta zereginen eskakizunen arabera.
Ekin
Hankek eta kontrol-sistemek mugimendua koordinatzen dute inguruneko aldaketetara egokitzen diren bitartean.
Grabatu
Ikuskapen-irudiak, sentsore-neurketak eta funtzionamendu-informazioa gorde daitezke azterketa gehiago egiteko.
Autonomia ingurunearekin bat etorri behar da
Funtzionamendu autonomoak ez du esan nahi industria-ingurune oro guztiz zaindu gabe egon behar denik. Ingurune batzuek gainbegiratzea, urruneko esku-hartzea edo operadorearen berrespena behar dute zeregin zehatzen aurretik.
Ikuspegi praktikoagoa da lan-fluxuaren zein atal automatiza daitezkeen modu fidagarrian identifikatzea eta giza erabakiak hartzea erabilgarria non geratzen den. Nabigazioa, datu-bilketa errepikatua eta ibilbide arruntaren exekuzioa automatizaziorako hautagai sendoak dira, baina ezohiko aurkikuntzak giza ebaluazio gehigarria eska dezake.
Zer eginkizun du sentsore anitzeko pertzepzioak?
Pertzepzioak robot mugikor bati bere ingurunea ulertzeko eta aplikazioaren berariazko zereginak egiteko behar duen informazioa ematen dio. Sentsore bakar batek gutxitan ematen du industria funtzionamendurako beharrezkoa den informazio mota guztiak.
Ikus-kamerek irudi zehatzak eman ditzakete. Sentsore termikoek tenperatura desberdintasunak agerian uzten dituzte. Distantzia-sentsoreek robotari inguruko geometria ulertzen lagun diezaiokete. Beste sentsore batzuek lokalizazioa, ingurumena neurtzea edo ekipoen espezifikoak ikuskatzea onartzen dute.
Ikusmen sentsazioa
Definizio handiko kamerek irudiak eta bideoak har ditzakete ekipoak behatzeko, azpiegiturak egiaztatzeko, instalazioen jarraipena egiteko eta dokumentatzeko. Ikusizko datuak ikuskatzeko abiapuntua izaten dira sarritan, operadoreek osagaien eta gainazalen itxura zuzenean azter dezaketelako.
Sentsazio termikoa
Irudi termikoak argi ikusgaiko irudietan nabariak ez diren tenperatura-aldaerak identifikatu ditzake. Baliagarria izan daiteke ekipo elektrikoen, makinen, elektrizitate-sistemen eta beste aktibo batzuen inguruan, non bero-eredu anormalak ebaluazio gehiago behar duen baldintza bat adieraz dezaketen.
Pertzepzio espaziala
Distantziari eta sakonerari buruzko informazioak robotari oztopoak, korridoreak, urratsak eta inguruneko beste ezaugarri batzuk ulertzen lagun diezaioke. Horrek nabigazioa onartzen du eta mapak eta dokumentazio espaziala ere lagundu dezake.
| Sentsoreen Kategoria | Lehen mailako informazioa | Industria-eginkizuna |
|---|---|---|
| Ikusgai-Argi Kamera | Irudiak eta bideoa | Ikusizko ikuskapena, dokumentazioa, ekipoen behaketa |
| Kamera Termikoa | Tenperatura ereduak | Egoera termikoen egiaztapenak eta beroaren identifikazio anormala |
| Sakonera edo barruti sentsorea | Distantzia eta harreman espazialak | Nabigazioa, oztopoak saihestea eta ingurumen-kartografia |
| Ingurumen-sentsorea | Definitutako ingurumen-neurketak | Gunearen jarraipena eta aplikazioaren berariazko datu bilketa |
Zergatik da garrantzitsua sentsoreen fusioa
Sentsoreen fusioak sentsazio iturri ezberdinetako informazioa konbinatzen du ingurunearen irudikapen osoago bat sortzeko. Kamera batek objektu baten itxura antzeman dezake, eta sakonera-sentsore batek distantzia eta posizioa ematen ditu.
Informazio termikoak beste geruza bat gehi dezake objektuak tenperatura ezohiko eredua duen ala ez erakutsiz. Iturri horiek konbinatuz ikuskapena eta nabigazioa sentsore batean bakarrik fidatzea baino informazio gehiago izan daitezke.
Kargaren aukeraketa zereginaren araberakoa da
Sentsore gehiagok ez du zertan sistema hoberik esan nahi. Osagai gehigarri bakoitzak pisua, potentzia-eskakizunak, muntatzeko mugak, datuak prozesatzeko eskakizunak eta mantentze-lanak gehitzen ditu.
Planteamendu egokia zehaztutako zereginerako behar den informazioa soilik hautatzea da. Ikusizko ikuskapen-plataforma batek agian ez du ingurumen-sentsoreen bilduma handirik behar, eta industria monitorizazio-proiektu batek hainbat datu-mota behar izan ditzake emaitza erabilgarriak lortzeko.
Zein ikuskapen-zeregin onartzen ditu plataforma laukoteak?
Ikuskapena robotikaren laupedoentzako aplikazio industrial praktikoenetako bat da, plataformak pertsonentzat deserosoak izan daitezkeen edo gurpildun makinentzat zailak izan daitezkeen tokietatik mugi daitezkeelako.
Robotak zehaztutako ibilbideak jarraitu ditzake, ikuskapen puntuetan gelditu, irudiak edo sentsoreen datuak bildu eta informazioa analisi-sistema batera itzul dezake. Honek, instalazio baten funtzionamendu-eskakizunen arabera programatu daitekeen ikuskapen-lan-fluxu errepikagarria sortzen du.
Fabrika eta tailerreko ikuskapena
Fabrikazio-inguruneetan, ekipamendua instalazio handietan banatu ohi da. Eremu batzuk altxatuak, estuak edo bereizita egon daitezke solairuaren maila aldaketengatik.
Plataforma laukoi batek instalazioaren aukeratutako ataletan nabiga dezake eta makinen, kanalizazioen, armairu elektrikoen, egitura-eremuen eta definitutako beste aktibo batzuen informazio bisuala bil dezake.
Potentzia eta ekipoen monitorizazioa
Sentsore termikoak eta bisualak konbina daitezke tenperatura-diferentziak garrantzitsuak diren ekipoak ikuskatzeko. Robotak irudiak bildu ditzake aurrez zehaztutako kokapenetan eta egungo emaitzak erregistro historikoekin alderatu.
Tunelen eta eremu mugatuan ikuskatzea
Tunelek, kanalizazio-korridoreek eta beste gune estuek sarbide-erronkak izan ditzakete. Robot mugikor trinko bat halako espazioetara sar daiteke kamerak, argiak edo ikuskapen-zereginerako egokiak diren beste sentsore batzuk daramatzan bitartean.
Azpiegituren behaketa
Azpiegitura-aktiboek askotan antzeko eremuen ikuskapen errepikakorra eskatzen dute. Errepika daitekeen robot-ibilbide batek irudi-bilketa estandarizatzen lagun dezake eta funtzionamendu-sekuentzia koherentea eskaintzen du.
- Ohiko ikuskapena:Jarraitu aurrez zehaztutako ibilbideak eta bildu errepikatzen diren ikusizko edo sentsoreen datuak.
- Ekipoen jarraipena:Konbinatu informazio bisuala eta termikoa egoera ebaluatzeko.
- Egituraren behaketa:Atera hautatutako gainazal, juntura, hodi eta beste aktibo fisiko batzuen irudiak.
- Datuen dokumentazioa:Eraiki denbora zigilatutako ikuskapen-erregistroak gero alderatu eta aztertzeko.
Ikuskapen abantailaAutomatizaziorik erabilgarriena ez da oinezko ikuskapen-ibilbide bat ordezkatzea besterik ez. Ziklo errepikagarri bat sortzen ari da, non mugimendua, sentsazioa, datuen grabazioa eta geroagoko analisia lotzen diren.
Ikuskapen datuak egituratu behar dira
Irudi bilduma handi bat ez da automatikoki erabilgarria. Sistemak datuak kokapen, ekipo, ibilbide edo ikuskapen puntu zehatzekin lotu behar ditu, operadoreek behaketa bakoitza nondik datorren uler dezaten.
Ikuskapen sistema robotiko bat software egokiarekin konbinatzen denean, ondoriozko informazioak joera-analisia, mantentze-plangintza eta jarraipen-ikuskapena lagun dezake. Lan-fluxu zehatza instalazioaren eta behar den informazioaren araberakoa da.
Zer gehitu diezaioke ekipamendu modularrak plataformari?
Modularitateak plataforma robotiko batek zeregin desberdinak onartzen ditu ekipamenduak aldatuz edo gehituz. Hau bereziki erabilgarria da industria-inguruneetan, non hainbat ikuskapen eta monitorizazio mota behar izan daitezkeen.
Ekipamendu posibleak argi ikusgaiko kamerak, irudi termikoko sistemak, gas-detektagailuak, argiztapen-unitateak, komunikazio-gailuak, ingurumen-sentsoreak eta zeregin espezifikoko beste modulu batzuk ditu. Konfigurazio zehatza robotaren karga-ahalmenaren, sistema elektrikoaren, muntatzeko interfazeen eta funtzionamendu-baldintzen araberakoa da.
Ikuskatzeko ekipoak
Kamerek eta irudi termikoko sistemek robota ikuskapen plataforma mugikor batean bihur dezakete. Ikus-kamerek baldintza fisikoak dokumentatu ditzakete, eta sentsore termikoek beroaren banaketari buruzko informazio gehigarria eman dezakete.
Ingurumen ekipamendua
Gas- eta ingurumen-sentsoreek robotak eskuz sartzeko erosoak ez diren guneetako neurketak bil ditzakete. Honek industria-instalazioetan, tuneletan, tailerretan eta definitutako beste ingurune batzuetan monitorizatzeko lan-fluxuak onartzen ditu.
Argiztapen eta komunikazio ekipoak
Argiztapen moduluek irudiaren kalitatea hobe dezakete eremu ilunetan eta funtzionamendua onartzen dute argiztapen mugatua duten tokietan. Komunikazio-ekipoek operadoreek ustiapen-eremuko langileekin informazioa trukatzeko aukera izan dezakete.
Ikusmen Modulua Irudiak eta bideoak jasotzen ditu ikusmen ikuskatzeko, dokumentatzeko eta ekipoak behatzeko.
Modulu termikoa Tenperaturari lotutako informazioa eskaintzen du, ohiko ikuskapen bisuala osatzeko.
Ingurumen Modulua Aplikazioaren arabera definitutako gasa, airea edo bestelako ingurumen-neurketak biltzen ditu.
Modulartasunak definitutako interfazeak izan behar ditu
Sistema modularra praktikoa da ekipamenduak alferrikako bateragarritasun-arazorik sortu gabe instalatu daitezkeenean. Muntatze-puntuak, konexio elektrikoak, datu-interfazeak, dimentsio fisikoak eta pisu-mugak argi eta garbi zehaztu behar dira.
Interfaze estandarizatuek ekipoen konfigurazioen arteko aldaketak erraztu ditzakete. Aldi berean, proiektu espezializatuek euskarri pertsonalizatuak, karkasak edo potentzia-moldaketak behar ditzakete interfaze estandarrak aplikazioaren eskakizunak betetzen ez dituztenean.
Potentzia eta pisua elkarrekin kontuan hartu behar dira
Gehitutako modulu bakoitzak konfigurazio eragile osoa aldatzen du. Sentsore astunagoak hankek eta propultsio sistemak daramaten karga areagotzen du. Elektronika gehigarriek kontsumo elektrikoa handitu dezakete. Etxebizitza handiagoak grabitate-zentroan eragina izan dezake edo robotaren mugimendua mugatu dezake.
Diseinu modularrak, beraz, ondoen funtzionatzen du robota oinarrizko plataformaren eta bere ekipoen arteko erlazio mekaniko eta elektrikoei arreta nahikoa emanda garatu denean.
Zein baldintzatarako diseinatu behar da plataforma?
Industria-inguruneak nabarmen aldatzen dira. Tailer-zoru batek kanpoko eraikuntza-eremu batetik erronka desberdinak aurkezten ditu, eta tunel batek, berriz, muga desberdinak sartzen ditu industria gune ireki batetik.
Plataforma robotizatu bat aukeratu edo garatu aurretik, ingurumen-baldintzak argi definitu behar dira. Baldintza hauek egituran, sentsoreetan, mugimendu-algoritmoetan, zigilazioan, bateriaren portaeran eta mantentze-baldintzetan eragina dute.
Euria eta hezetasuna
Kanpoko inguruneek ekipamendu robotikoak euria, ura zipriztinak eta hezetasun handia jasan ditzakete. Babes maila egokia plataformaren diseinuaren eta aurreikusitako ingurune eragilearen araberakoa da.
Hezetasunak sentsoreei eta konektoreei ere eragin diezaieke. Kanpoko funtzionamendu errepikakorrak egiteko, osagai hauek diseinu mekaniko eta elektrikoan kontuan hartu behar dira bigarren mailako xehetasun gisa tratatu beharrean.
Hautsa eta material solteak
Industri guneek hautsa, harea, hondakinak edo bestelako partikulak izan ditzakete. Material horiek mugitzen diren mekanismoetan sar daitezke edo sentsoreen ikusgarritasunean eragina izan dezakete.
Babesak, garbiketa-prozedurek, mantentze-sarbideak eta osagaien hautaketak, beraz, gunearen benetako baldintzak islatu behar dituzte.
Tenperatura
Baterien errendimendua, elektronika, sentsore eta material mekanikoek modu ezberdinean erantzun dezakete tenperatura aldaketei. Tenperatura-baldintza zabaletarako diseinatutako plataforma bat funtzionatzean espero den benetako tartearekin alderatuta ebaluatu behar da.
Dardara eta inpaktua
Hanken mugimenduak mugimendu mekaniko errepikatuak sortzen ditu, eta lur zakarrak kolpe gehigarriak sor ditzake. Beraz, sentsore sentikorrek eta ekipo elektronikoek muntaketa eta babes egokiak behar dituzte.
| Ingurumen Faktorea | Efektu Potentziala | Diseinua kontuan hartzea |
|---|---|---|
| Hezetasuna | Konektoreei, elektronikari eta sentsoreei eragin diezaieke | Itxitura, zigilatze eta mantentze-prozedura egokiak |
| Hautsa | Eremu mekaniko edo elektronikoetan sar daiteke | Babesa, garbiketa sarbidea eta osagai egokia aukeratzea |
| Tenperatura | Bateria eta portaera elektronikoa eragin dezake | Funtzionamendu-barrutia definitu eta dagokion ingurumen-ebaluazioa |
| Dardara | Sentsoreen datuei eta osagai mekanikoei eragin diezaieke | Muntatze egokia, egitura-diseinua eta bibrazioen ebaluazioa |
| Eragina | Can stress legs, housings, mounts, and electronics | Egituraren babesa eta balioztatzea zehaztutako baldintzetan |
Inguruak konfigurazio egokia zehazten du
Ez dago industria gune guztietarako aproposa den konfigurazio unibertsala. Ingurune eragilea dokumentatu behar da robota hautatu aurretik.
Informazio erabilgarria barneko edo kanpoko funtzionamendua, azalera motak, tenperatura-tartea, hautsaren edo hezetasunaren presentzia, korridorearen zabalera, eskaileraren neurriak, espero diren oztopoak, beharrezko karga erabilgarriak eta komunikazio-baldintzak izan ditzake.
Nola murriztu dezakete lauko robotek lan eremu zailekiko esposizioa?
Robotika industrialaren aplikazio garrantzitsu bat sarbide zailak, deserosoak edo ohiko eskuzko ikuskapenerako desegokiak diren tokietara sartzeko beharra murriztea da.
Robot mugikor batek kamerak eta sentsoreak eremu zehaztuetara eraman ditzake operadoreak kontrol-posizio erosoago batean jarraitzen duten bitartean. Honek ikuskapena eta datuak biltzea onartzen du, langileek ikuskapen-ibilbide guztiak fisikoki jarraitu behar izan gabe.
Ohiko esposizioa murriztea
Industria-zeregin batzuek ingurune bero, hautsez, heze, zaratatsu, estu edo bestela zailetan zehar mugimendu errepikatu egiten dute. Datuak biltzeko ohiko plataforma mugikor bat erabiltzeak langileak eremu horietan sartzeko behar duen maiztasuna murriztu dezake.
Robotak ez ditu gizakien esku-hartzerako baldintza guztiak kentzen. Mantentze-lanak, ezohiko aurkikuntzak, konponketak eta robotaren gaitasunetatik kanpoko zereginak oraindik ere trebatutako langileak behar izatea. Helburua ikuskapen- eta jarraipen-jarduera egokiak funtzionamendu-eredu kontrolatuago batera eramatea da.
Urruneko behaketa eta komunikazioa
Kamera eta komunikazio moduluek operadoreei eremuko informazioa eman diezaiekete ikuskatzen ari diren ekipoaren ondoan egon behar izan gabe.
Mantentze-taldeentzat, hori erabilgarria izan daiteke aurretiazko egiaztapenetan. Robot batek ikusizko informazioa bil dezake lehenik, teknikariek eremura sartu aurretik zer-nolako jarraipen-lanak egin daitezkeen zehazteko.
Arriskuen murrizketa sistemaren diseinuaren araberakoa da
Robot bat ez da automatikoki segurua urrunekoa delako. Sistema osoak nabigazio egokia, oztopoak saihestea, komunikazioa, larrialdi prozedurak, mantentze-praktikak eta funtzionamendu-mugak behar ditu.
Robota, beraz, gaitasun definituak dituen ingeniaritza tresna gisa tratatu behar da, gizakiaren lanaren ordezko unibertsal gisa beharrean.
- Zehaztu zein zeregin egin daitezkeen urrunetik.
- Ezarri funtzionamendu-muga seguruak robotarentzat.
- Komunikazio- eta larrialdi-kontrol-funtzio egokiak eskaintzea.
- Mantendu sentsoreak eta osagai mekanikoak funtzionamendu-baldintzen arabera.
- Mantendu giza esku-hartzea eskuragarri robotak zehaztutako gaitasunez gaindiko egoeretarako.
Nola integratu behar dira ekipoak eta sentsoreak?
Ekipoen integrazioak zehazten du robotak nahi duen zeregina bete dezakeen ala ez mugikortasuna, oreka, potentziaren erabilgarritasuna edo datuen kalitatea kaltetu gabe. Aulki batean ondo funtzionatzen duen sentsore batek muntaketa-egitura desberdin bat behar dezake mugitzen den plataforma laukoide batean instalatuta dagoenean.
Muntatze mekanikoa
Muntatze-puntuek ekipamenduari segurtasunez eutsi behar diote, instalazio eta mantentze-lanetarako sarbide nahikoa mantenduz. Ekipamenduaren kokapenak ere garrantzia du, grabitate-zentroan eta robotaren mugimenduan eragin dezakeelako.
Ikuspegi egonkorra behar duten kamera eta sentsoreetarako, muntaketa-sistemak mugimendua eta bibrazioa ere kontuan hartu behar ditu. Ekipamenduak ikus-eremu egokia behar du, robotaren hanketan edo bestelako osagaietan oztopatu gabe.
Integrazio elektrikoa
Gehitutako modulu bakoitzak behar elektriko bat sortzen du. Kamerek, sistema termikoek, informatika-moduluek, argiztapenek, komunikazio-ekipoek eta ingurumen-sentsoreek tentsio- eta korronte-eskakizun desberdinak izan ditzakete.
Potentzia-arkitekturak karga horiei egokitu behar die robotaren bateriarekin eta kontrol-elektronikarekin bateragarritasuna mantenduz.
Datuen integrazioa
Sistema robotiko modernoek irudi, sentsore eta nabigazio datu kopuru handiak sor ditzakete. Sistemak zehaztu behar du nola bildu, transmititu, biltegiratu eta prozesatzen den informazioa.
Ikuskapen-aplikazioetarako, datuek kokapen- eta ordu-informazioarekin lotuta egon behar dute, geroko analisiak behaketa jakin bat non bildu den zehatz-mehatz identifikatu ahal izateko.
| Integrazio Arloa | Gako galdera | Balizko Eragina |
|---|---|---|
| Pisua | Robotak ekipamendu-pakete osoa eraman dezake? | Mugikortasunean, orekan eta karga mekanikoan eragiten du |
| Posizioa | Non muntatu behar da ekipoa? | Grabitate-zentroan, ikus-eremuan eta mugimenduan eragina izan dezake |
| Boterea | Zein sarrera elektriko behar da? | Bateria eta energia kudeatzeko baldintzak aldatzen ditu |
| Datuak | Nola transmititu edo gordeko da informazioa? | Komunikazio- eta prozesatzeko arkitektura zehazten du |
| Mantentzea | Modulua sartu eta ordezkatu al daiteke? | Zerbitzu-gaitasunari eta funtzionamendu-jarraitasunari eragiten die |
Integrazioa zabaldu baino lehen planifikatu behar da
Lehen plangintzak arazoak saihes ditzake, hala nola sentsore blokeatuak, konektoreak eskuraezinak, bateriaren edukiera nahikoa eza edo ekipoen muntaketa ezegonkorra.
Informazio tekniko erabilgarria ekipoen dimentsioak, pisua, energia-kontsumoa, konektoreen zehaztapenak, komunikazio-interfazeak, muntatzeko baldintzak, funtzionamendu-tenperatura eta espero den ingurumen-esposizioa barne hartzen ditu.
Parametro hauek ezagutu ondoren, plataforma robotikoa sistema oso gisa ebaluatu daiteke, ondoren ekipamenduak gehituta oinarriko robot gisa baino.
Zer ebaluatu behar dute erosleek plataforma bat aukeratu aurretik?
Robot laupeko bat aukeratzea aplikazioarekin hasi behar da, itxurarekin edo errendimendu-zenbaki bakarrarekin baino. Teknikoki aurreratutako plataforma bat desegokia izan daiteke behar den lur-sailean nabigatu, beharrezko ekipamendua eraman, esperotako baldintzetan funtzionatu edo beharrezko datuak eman ezin baditu.
Hasi ingurumenarekin
Dokumentatu gainazalak, maldak, eskailerak, korridoreak, oztopoak, tenperatura, hezetasuna, hautsa eta beste ingurumen-ezaugarri batzuk. Faktore hauek plataformak zer mugikortasun eta babes mota behar duen zehazten dute.
Zeregin operatiboa zehaztu
Identifikatu robotak ikuskapena, monitorizazioa, datu-bilketa, garraioa, ekipoen behaketa edo zehaztutako beste funtzio bat egingo duen. Zereginak zehazten du instalatu behar den ekipamendua.
Mugikortasuna ebaluatu
Look at more than the ability to walk. Consider stair climbing, slope handling, obstacle negotiation, stability, movement speed, turning ability, and performance on the actual surface conditions expected at the site.
Egiaztatu karga-ahalmena eta integrazioa
Ekipamendu-pakete osoa ebaluatu behar da, kamerak, sentsoreak, komunikazio-gailuak, muntatzeko egiturak, bateriak eta beste osagarri batzuk barne.
Funtzio autonomoak berrikustea
Zehaztu sistemak ibilbideen plangintza, oztopoak saihestea, kokatzea, datu-bilketa automatizatua, zereginen programazioa eta urruneko monitorizazioa proiektuak eskatzen duen mailan onartzen dituen ala ez.
- Lurra:Zein gainazal, eskailera, malda eta oztopo negoziatu behar ditu robotak?
- Zeregin:Zer ekintza fisiko edo informazio eman behar du robotak?
- Karga erabilgarria:Zer ekipo eraman behar da eta zenbat pisatzen du?
- Potentzia:Zein da plataformaren eta instalatutako ekipoen eskari elektriko konbinatua?
- Autonomia:Lan-fluxu operatiboaren zein zatik behar dute exekuzio automatizatua?
- Ingurumena:Zein tenperatura, hauts, hezetasun, bibrazio edo inpaktu baldintza espero dira?
- Mantentzea:Nola ikuskatu eta zainduko dira sentsoreak, pilak, hankak eta beste osagai batzuk?
Hautaketa printzipioaPlataforma onena ez da zertan zehaztapen orririk luzeena duena. Mugikortasuna, sentsazioa, potentzia, ekipoen integrazioa, autonomia eta mantentze-ezaugarriak benetako funtzionamendu-ingurunearekin bat datozena da.
Nolakoa da inplementazio prozesu egituratua?
Inplementazio prozesu egituratu batek robotika kontzeptu orokor bat baldintza tekniko argiak dituen sistema eragile bihurtzen laguntzen du. Hau bereziki garrantzitsua da industria-aplikazioetarako, robotak dauden ingurune, ekipo, prozedura eta datu-sistemekin lan egin behar duelako.
- Definitu funtzionamendu eszenatokia:Grabatu gunearen diseinua, lurra, ingurumen-baldintzak, funtzionamendu-ibilbideak eta xede-zereginak.
- Beharrezko ekipoak identifikatzea:Zehaztu zein kamera, sentsore termiko, ingurumen-gailu, argi-unitate edo komunikazio-modulu behar diren.
- Sistemaren parametroak ezarri:Egiaztatu pisua, neurriak, potentzia-eskakizunak, datu-interfazeak, muntatze-posizioak eta mantentze-sarbidea.
- Eraiki ibilbide operatiboa:Definitu aplikazioak eskatzen dituen eremuak, kontrol-puntuak, nabigazio-bideak eta ikuskapen-sekuentzia.
- Mugikortasuna balioztatu:Ebaluatu benetako lur-mugimendua, eskailerak, maldak, oztopoak eta trantsizio-azalak barne.
- Baliozkotu ekipoak:Egiaztatu irudiaren kalitatea, sentsoreen irakurketak, komunikazioa eta ekipoen egonkortasuna mugimenduan zehar.
- Jarduteko prozedurak ezarri:Kargatzeko, mantentze-lanak, datuen berrikuspena, esku-hartzea eta larrialdi-prozedurak definitzea.
Gunearen probak garrantzitsuak dira
Laborategiko probek ezin dute benetako instalazio baten ezaugarri guztiak erreproduzitu. Robota funtzionamendu-baldintza adierazgarrietan ebaluatu behar da posible denean.
Gunearen probak garapen orokorrean identifikatzen zailak diren xehetasunak ager ditzake. Baliteke korridore bat espero baino estuagoa izatea. Eskailera batek ezohiko altuera izan dezake. Gainazal jakin batek trakzio gutxiago eman dezake. Argi-baldintzek kameraren errendimendua murriztu dezakete.
Ondoren, aurkikuntza hauek ibilbideen plangintza, ekipoen kokapena, sentsoreen konfigurazioa edo funtzionamendu prozedurak doitzeko erabil daitezke.
Datuen lan-fluxuak robotarekin diseinatu behar dira
Ikuskapen-automatizazioak balioa sortzen du bildutako informazioa erabil daitekeenean soilik. Sistema erabilgarria batek irudiak eta sentsoreen irakurketak nola gordetzen diren definitu beharko luke, kokapenekin nola lotzen diren, anomaliak nola identifikatzen diren eta operadoreek emaitzak nola berrikusten dituzten.
Aldizkako ikuskapena egiteko, erregistro historikoek konparaziorako oinarria ere eman dezakete. Robotak datuak bil ditzake antzeko ibilbideak eta ikuspegiak erabiliz, eta aldaketak denboran zehar erraz identifikatzen dira.
Mantentzea hedapenaren parte izan behar da
Robot mugikor batek mugimendu errepikakorrak jasaten dituzten osagai mekanikoak eta elektronikoak ditu. Hankek, artikulazioek, motorrek, sentsoreek, konektoreek, pilek eta babes-zorroek mantentze-lan egokia behar dute.
Beraz, ohiko ikuskapena hasieratik sartu behar da ustiapen-planean. Funtsezko osagaietarako sarbide errazak eta ordezko prozedura argiak epe luzerako funtzionamendua praktikoagoa izan dezake.
Zein da robotikaren laukoitz industrialaren etorkizuneko norabidea?
Robotikaren laupedo industrialaren garapena autonomia handiagorantz doa, ingurumenarekiko kontzientzia hobeagorantz, ekipoen integrazio sendoagorantz eta aplikazioetarako software espezifikoagorantz. Norabide zentrala ez da robotak hobeto ibiltzea, baizik eta funtzionamendu-fluxu osoak egin ahal izatea eskuzko esku-hartze gutxiagorekin.
Gorputz funtzionamendu adimentsuagoa
Gero eta gehiago espero da robotek pertzepzioa eta mugimendua konbinatuko dituztela funtzio bereizi gisa tratatu beharrean. Plataforma batek ingurumen-informazioa erabil dezake nora mugitu, oztopoak nola saihestu eta zeregin bat non egin erabakitzeko.
Horrek harreman estuagoa sortzen du robot fisikoaren eta hura kontrolatzen duen softwarearen artean. Emaitza mugimendu moldakorragoa izan daiteke ibilbide finko baten bidez guztiz irudikatu ezin diren inguruneetan.
Ikuskapen adimentsuagoa
Kamerek eta sentsoreek informazio gehiago biltzen duten heinean, analisi automatizatuak gero eta baliagarriagoak dira. AI-n oinarritutako aitorpenak aurrez zehaztutako ikusizko baldintzak identifikatzen, ikuskapen-irudiak antolatzen eta berrikuspen gehigarria merezi duten eremuak nabarmentzen lagun dezake.
Adibidez, sistema bat diseinatu daiteke hautatutako ekipoen anomaliak, gainazaleko aldaketak edo aplikazioak zehaztutako beste baldintza batzuk ezagutzeko. Giza operadoreek egiaztapenean eta erabakiak hartzera bideratu ditzakete irudi guztiak arreta berdinarekin berrikusi beharrean.
Modulartasun handiagoa
Etorkizuneko industria-plataformek ekipamendu-konbinazio zabalagoak onartzen dituzte. Oinarri robotiko bakar batek ikuskapen-sentsore, ingurumen-modulu, komunikazio-ekipo edo zeregin espezifikoko gailu desberdinak sar ditzake.
Honek interfaze mekaniko eta elektriko estandarizatuagoak behar ditu, proiektu espezializatuek hala eskatzen duten tokietan pertsonalizazioa ahalbidetzen duen bitartean.
Industriako informazio sistemekin integratzea
Litekeena da robotika industrialaren hurrengo faseak funtzionamendu fisikoa kudeaketa digitaleko sistemarekin konektatzea. Robotek sortutako informazioa ekipoen erregistroekin, mantentze-lanetarako egutegiekin, mapekin, ikuskapen-historiarekin eta beste datu digital batzuekin konbina daiteke.
Horri esker, robota industria-fluxu handiago baten parte bilakatzen da, makina isolatu gisa funtzionatu beharrean.
Goi Mailako Autonomia Zeregin gehiago egin daitezke nabigazio autonomoaren, ibilbidearen plangintzaren, oztopoak saihesteko eta programatutako funtzionamenduaren bidez.
Pertzepzio hobea Sentsore anitzek eta analisi adimentsuak ekipamenduei eta inguruari buruzko informazio aberatsagoa eman dezakete.
Integrazio Sakonagoa Plataforma robotikoek mugikortasuna, sentsoreak, potentzia, datuak eta software industriala konekta ditzakete funtzionamendu-fluxu osatuago batean.
Makina mugikorretik plataforma eragile adimenduneraino
Robotikaren epe luzerako balioa mugikortasun fisikoaren eta adimen digitalaren konbinazioan datza. Lur zailetan zehar ibil daitekeen robot batek sarbide fisikoa eskaintzen du. Sentsoreek informazioa ematen dute. Kontrol autonomoak errepikakortasuna ematen du. AIan oinarritutako analisiak bildutako datuak interpretatzen lagun dezake. Software industrialak emaitza horiek lan-fluxu zabalagoekin lotzen ditu.
Gaitasun horietako bakoitza modu independentean erabilgarria da, baina haien konbinazioak plataforma askoz ere gaitasun handiagoa sortzen du. Zenbat eta gertuago egon, orduan eta aplikazio gehiago onartzen dira zeregin berri bakoitzerako sistema osoa birdiseinatu gabe.
Etorkizunari begirako printzipioaRobotikaren laupedo industrialaren norabidea mugikortasuna, pertzepzioa, funtzionamendu autonomoa, ekipamendu modularra eta datuen adimena plataforma koordinatu baten barruan konbinatzen dituzten atazetara zuzendutako sistemetara da.
Maiz egiten diren galderak
Zer da robot laupedo industrial bat?
Lau hankako robot mugikor-plataforma bat da, hala nola, ikuskapena, monitorizazioa, datu-bilketa eta funtzionamendua bezalako zeregin profesionaletarako diseinatua, ohiko gurpildun robotek nabigatzeko zailtasunak izan ditzaketen inguruneetan.
Zergatik dira egokiak robot laukoiak lur irregularretarako?
Banaka kontrolatutako lau hankek aukera gehiago eskaintzen dituzte oinak jartzeko eta gorputzaren jarrerarako. Honek plataformari eskailerak, maldak, hutsuneak, gainazal solteak eta beste lur-aldaketa batzuk negoziatzen lagun diezaioke definitutako funtzionamendu-gaitasunaren barruan.
Robot laupedo batek modu autonomoan funtziona dezake?
Bai. Sistemaren arkitekturaren arabera, funtzio autonomoek ingurumenaren pertzepzioa, kokatzea, ibilbidearen plangintza, oztopoak saihestea, zereginen exekuzioa eta datu bilketa izan daitezke. Autonomia-maila egokia aplikazioaren eta ingurunearen araberakoa da.
Zein sentsore instala daitezke plataforma laukoi batean?
Ekipamendu posibleak argi ikusgaiko kamerak, irudi termikoko sistemak, sakonera- edo barruti-sentsoreak, ingurumena kontrolatzeko gailuak, argiztapen-sistemak, komunikazio-moduluak eta zeregin espezifikoko beste ekipamendu batzuk ditu. Konfigurazio zehatza plataformaren eta aplikazioaren araberakoa da.
Robot laupeko bat erabil al daiteke industria-ikuskapenerako?
Bai. Instalazio industrialen, ekipamenduen, azpiegituren, tunelen, lantegien eta beste eremu batzuen ohiko ikuskapena onartzen du, zehaztutako ibilbideak jarraituz eta ikusizko datuak, termikoak edo bestelako sentsoreak bilduz.
Irudi termikoa integra al daiteke robotarekin?
Bai. Irudi termikoa ohiko kamerarekin batera erabil daiteke tenperatura-diferentziak ikuskapen-zereginerako garrantzitsuak direnean. Sentsoreak, muntatze-posizioa, potentzia-eskakizuna eta datu-interfazea sistema osoaren parte gisa ebaluatu behar dira.
Robotari ekipamendu osagarriak gehi daitezke?
Plataforma profesional askok ekipamendu modularrak onartzen dituzte, baldin eta gehitutako osagaiak definitutako mekaniko, elektriko, pisu eta interfazeen mugen barruan geratzen badira. Parentesi pertsonalizatuak edo beste integrazio-osagai batzuk behar izan daitezke konfigurazio espezializatuetarako.
Zer kontuan hartu behar da plataforma bat aukeratu aurretik?
Faktore garrantzitsuak honako hauek dira: lurra, eskailera eta malda eskakizunak, funtzionamendu-ingurunea, karga-pisua, sentsore-eskakizunak, potentzia-eskakizuna, funtzio autonomoak, datuen lan-fluxua, mantentze-sarbidea eta komunikazio-baldintzak.
Plataforma berak aplikazio desberdinak onar ditzake?
Bai. Diseinu modular batek sentsore eta ekipamendu desberdinak instalatzeko aukera eman dezake ikuskapen, monitorizazio, ingurumen-neurketa edo definitutako beste industria-zeregin batzuetarako. Eskuragarri dagoen konfigurazioa robotaren arkitekturaren eta ekipoen eskakizunen araberakoa da.
Nola erabil daitezke ikuskapen-datuak patruila robotizatu baten ondoren?
Bildutako irudiak eta sentsoreen irakurketak kokapenekin eta ikuskapen-puntuekin lotu daitezke, eta, ondoren, aurrez zehaztutako baldintzetarako berrikusi. Erregistro historikoek ikuskapen-zikloen arteko konparazioa ere onartzen dute eta jarraipen-lana antolatzen lagun dezakete.
Funtzionamendu autonomoak operadoreen beharra kentzen al du?
Ez derrigorrez. Automatizazioak eskuzko kontrola etengabe murrizten du, baina baliteke operadoreak behar izatea gainbegiratzea, salbuespenak kudeatzea, mantentze-lanak, ezohiko aurkikuntzak eta robotak zehaztutako funtzionamendu-gaitasunetik kanpoko zereginetarako.
Zein ingurunetan erabil daitezke robot laupedo industrialak?
Aplikazio potentzialak fabrikak, tailerrak, tunelak, industria-instalazioak, azpiegitura guneak, kanpoko eremu irregularrak eta ikuskapen mugikorra edo datu-bilketa behar diren beste toki batzuk dira. Benetako egokitasuna ingurumen-baldintzen eta plataformaren zehaztapenen araberakoa da.
Eztabaidatu robotika laukorreko proiektu bat
Partekatu lur-baldintzak, ikuskapen-zereginak, ekipamendu-eskakizunak, kargaren pisua, ingurune eragilea edo zure aplikaziorako behar diren funtzio autonomoak.
jarri gurekin harremanetan zure proiektuaren eskakizunak eztabaidatzeko